total
libertad
El control directo desde un PC o mini-PC elimina la necesidad de voluminosas cajas de control externas.
El hardware de alta precisión mejora la repetibilidad.
Una arquitectura ligera y abierta compatible con configuraciones y sistemas existentes.
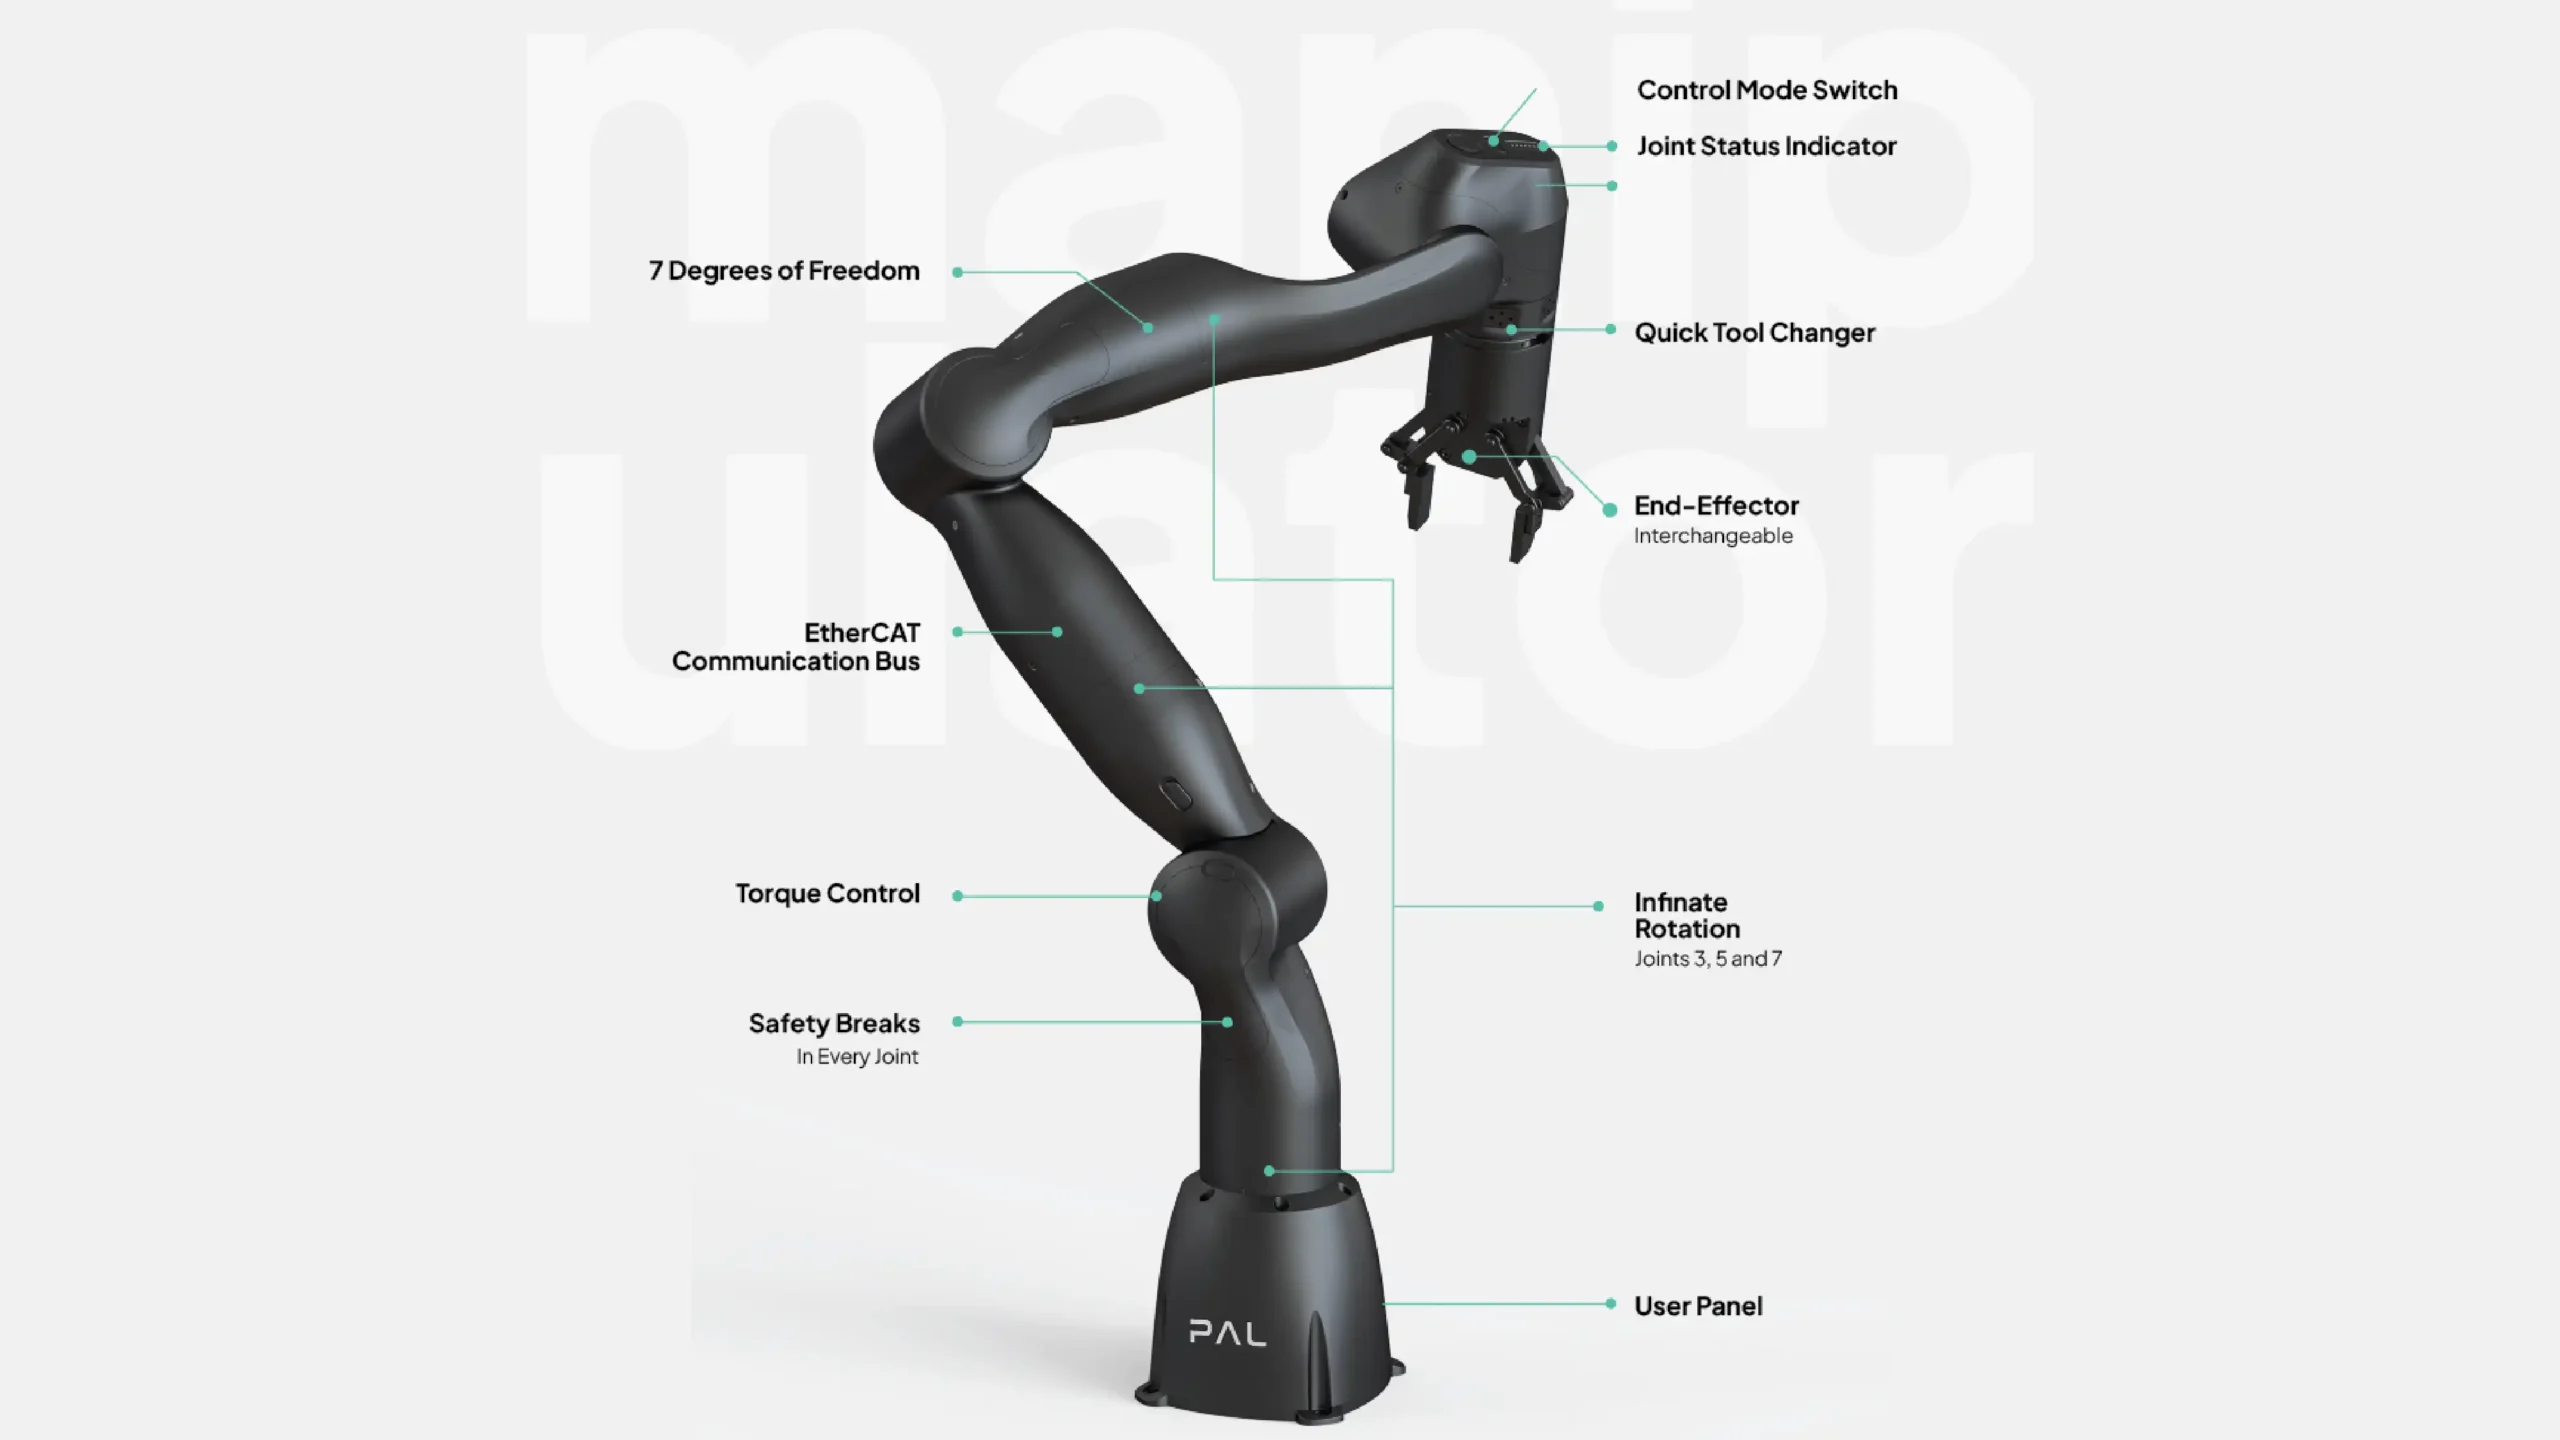
Articulaciones de rotación infinita y un espacio de trabajo de 360º.
Una arquitectura abierta basada en ROS 2 proporciona acceso de bajo nivel.
Un botón físico en la muñeca permite cambiar de modo de control directamente en el robot.
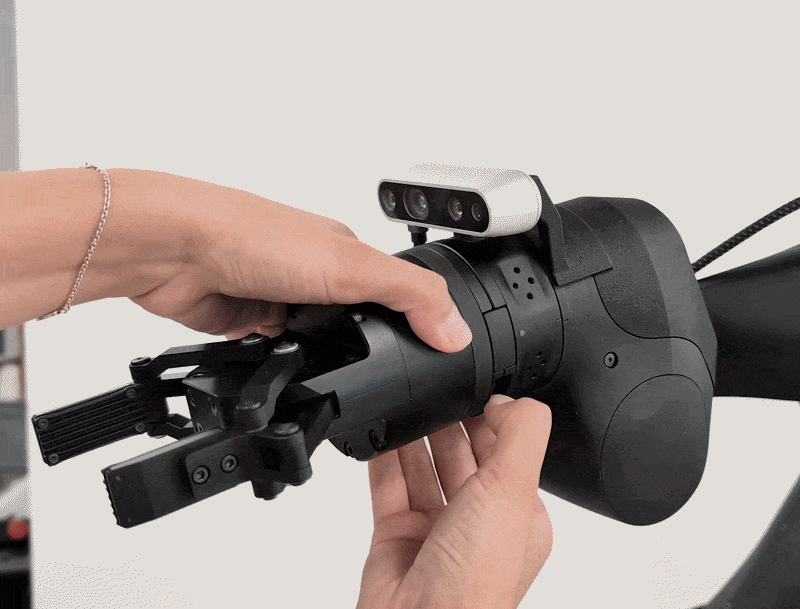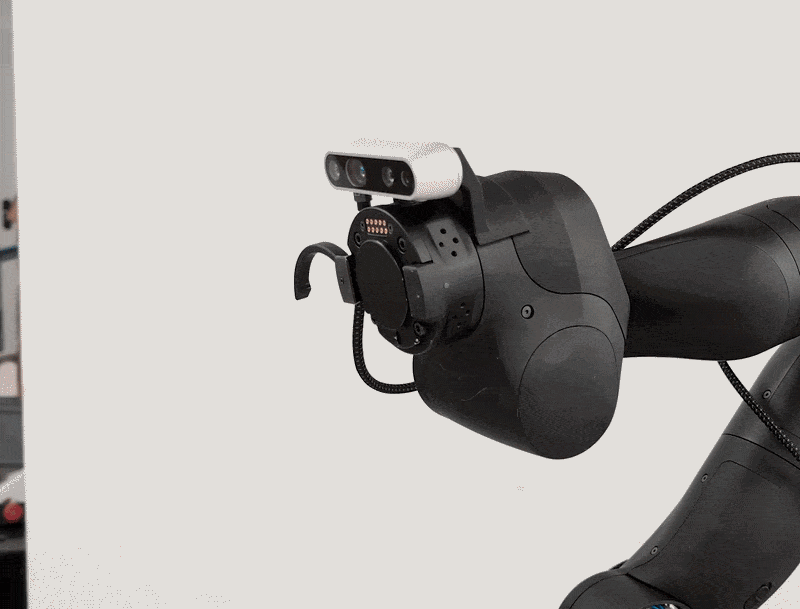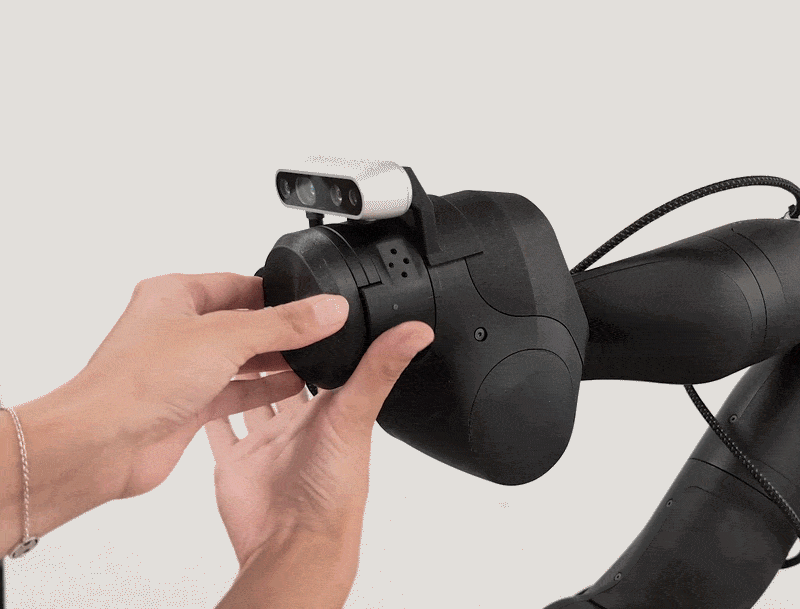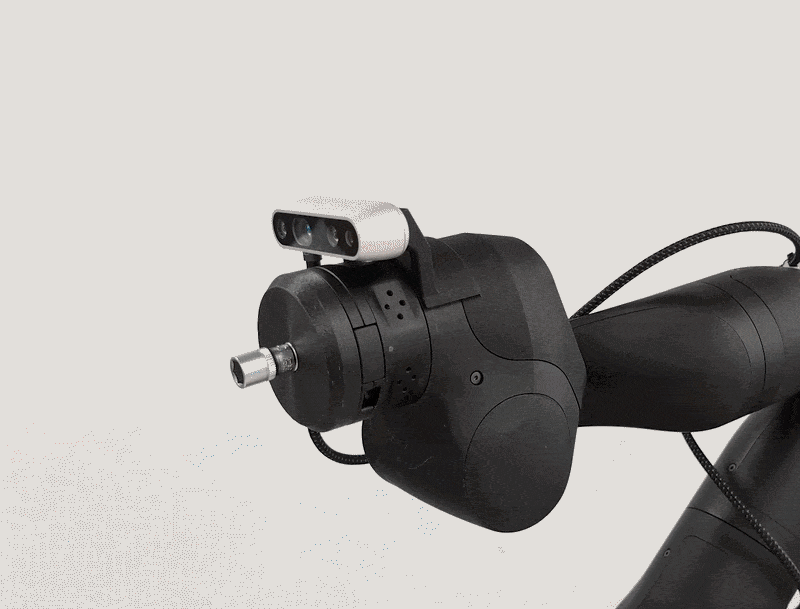
Reconfigura automáticamente el software cuando se cambia el efector final.
Una cadena de suministro 100 % europea permite garantizar el control de calidad y un abastecimiento sostenible.
| Detección de par | En cada actuador del brazo | ||
|---|---|---|---|
| Frenos de seguridad | 6× a nivel de articulación | ||
| Bus de comunicación | EtherCAT a 1 kHz | ||
| Carga útil | |||
| Carga útil máxima de pico | 7 kg | ||
| Carga útil máxima continua | 6 kg | ||
| Rango de movimiento de las articulaciones | Articulaciones 1, 3 y 5: ±∞ Articulaciones 2 y 4: -139,8°, +63,03° Articulación 6: -98,0°, +172,0° Articulación 7 (muñeca): ±140,0° | ||
| Repetibilidad | 0,3 mm | ||
| Velocidad | 1,1 m/s | ||
| Ciclo de funcionamiento | ~24 h | ||
| Alimentación eléctrica | 36 V 160 W 4,4 A | ||
| SO | Ubuntu LTS de 64 bits Framework PREEMPT-RT | |
|---|---|---|
| Middleware | ROS 2 LTS | |
| Controladores | ros2_controller Controladores propietarios de PAL | |
| Control web | PAL Web GUI | |
| Desarrollo de controladores personalizados | ✓ | |
| Espacios de control | Espacio articular | Espacio cartesiano | |
| Modos de control de los actuadores | Posición | Velocidad Esfuerzo | Par | |
| Paquete de software incluido | ||
| Biblioteca de movimiento | ✓ | |
| Integraciones | MoveIt2 ros2_control | |
| Herramientas de desarrollo | Imagen Docker con PAL SDK Complementos de RViz Modelo URDF | |
| Simuladores compatibles | MuJoCo Simulación dinámica con Gazebo | |
| PC de control | Controlador ultracompacto |
|---|---|
| Conexión VPN | WireGuard |
| Conectividad | Wi-Fi |
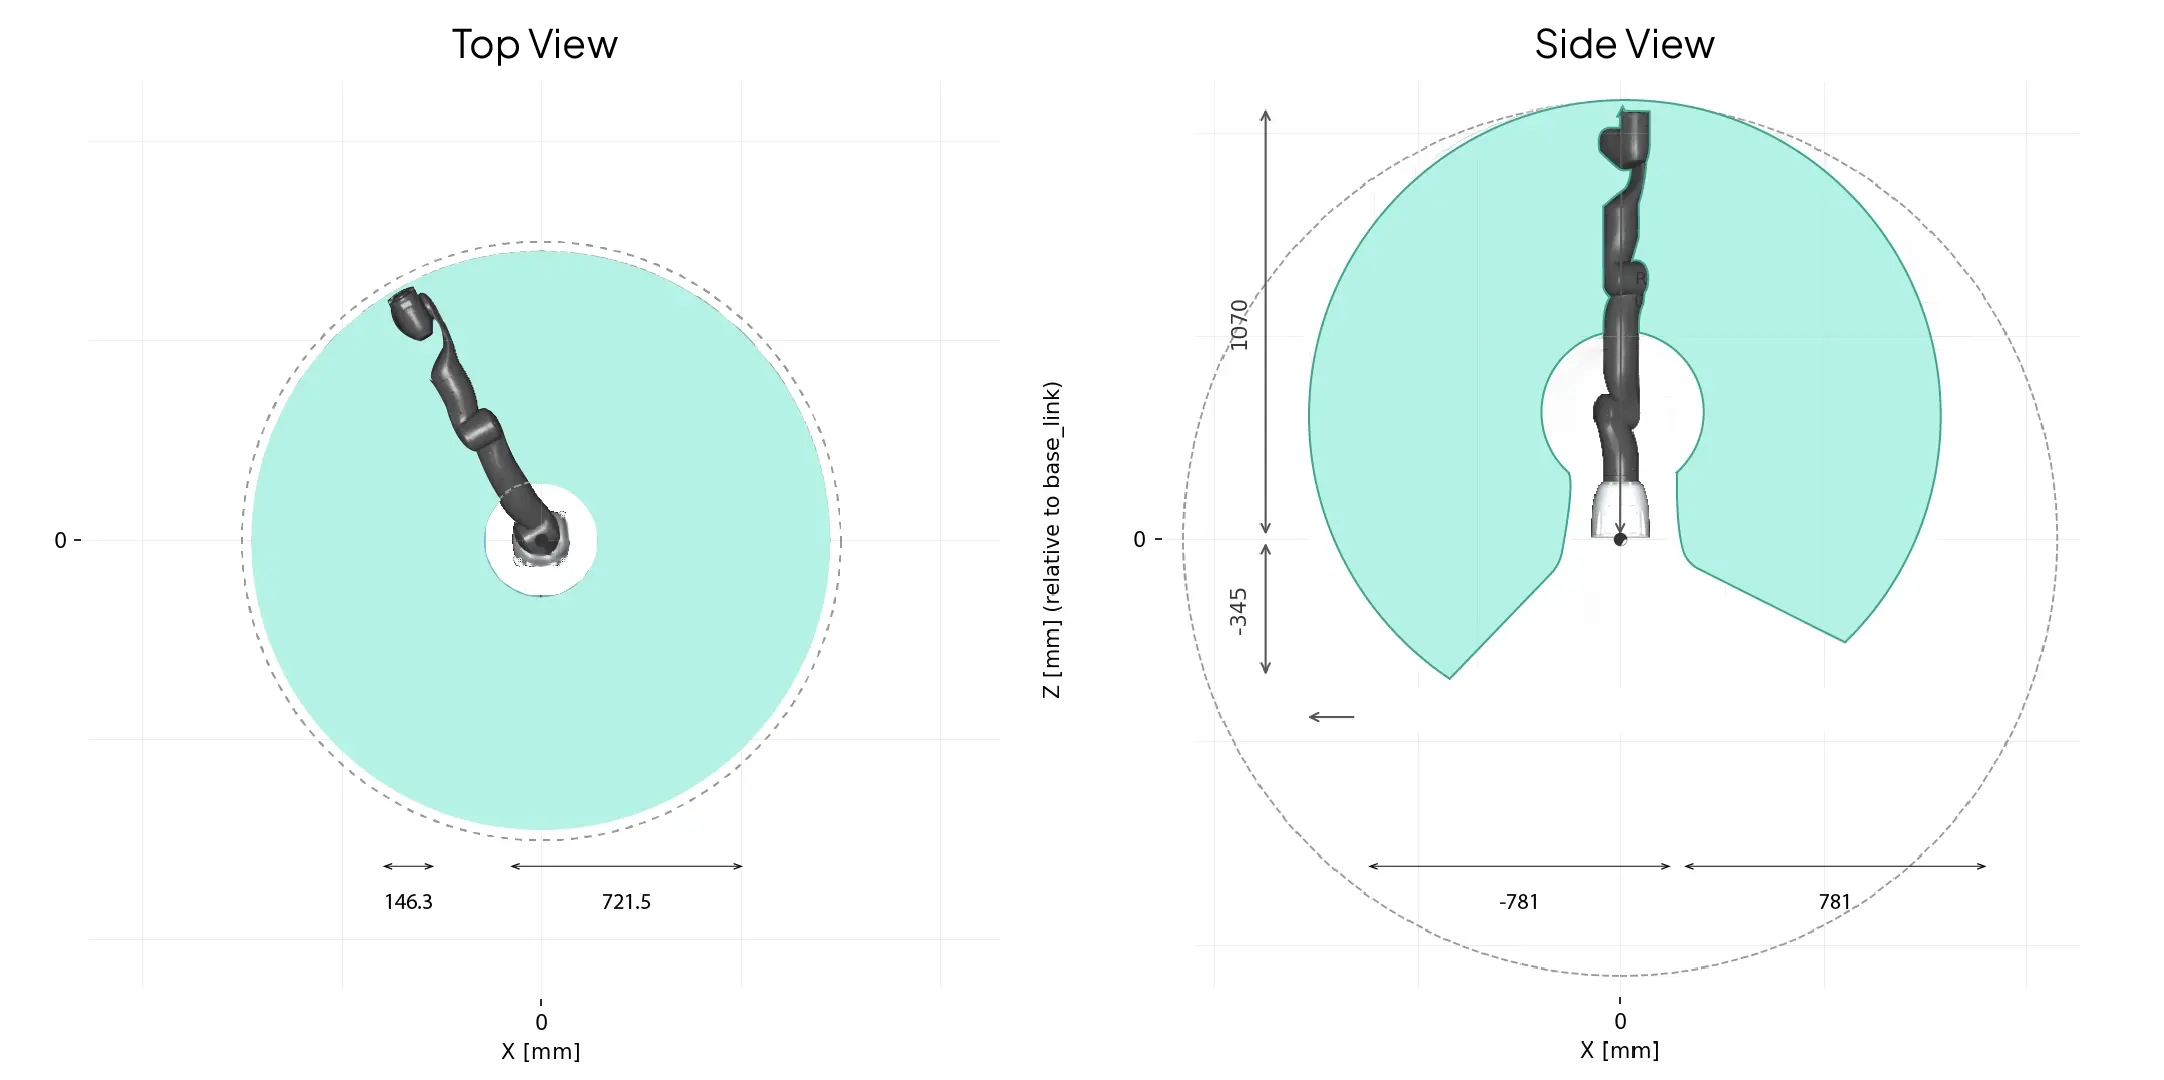
| Alcance horizontal | 75 cm |
|---|---|
| Espacio de trabajo total | 1,85 m³ |
| Vista | ![]() |
| Altura | 110 cm |
|---|---|
| Peso | 9,5 kg |
| Huella | 15 × 15 cm |
| Grados de libertad totales | 7 |
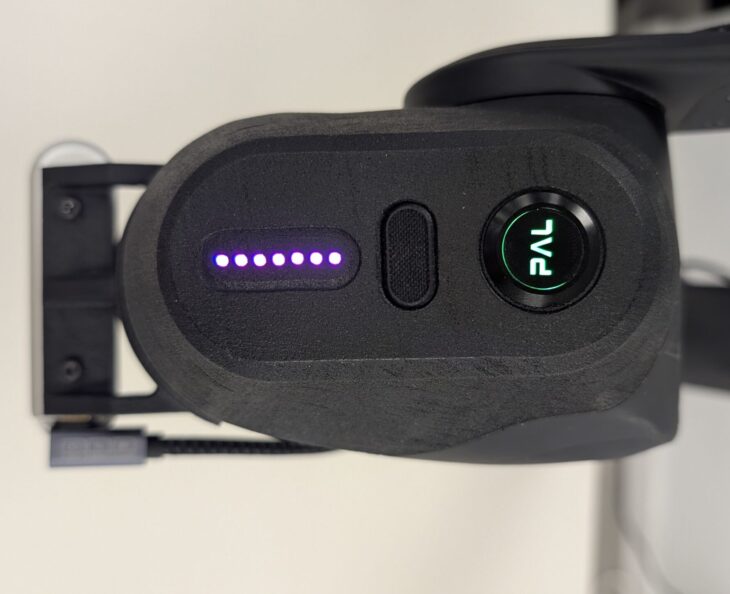
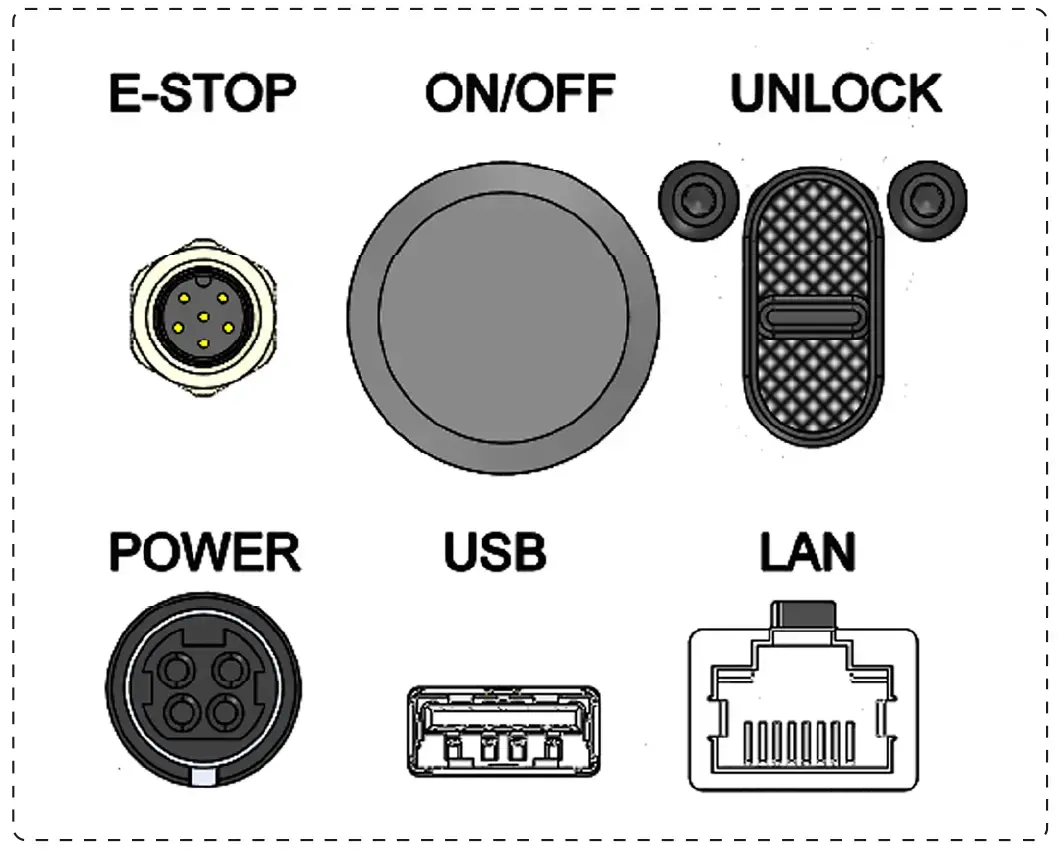
| Vista del panel de usuario | ![]() |
| Cambiador rápido de herramientas | ✓ |
|---|---|
| Puntos de montaje de la brida | ✓ |
| Bus de comunicación | EtherCAT a 1 kHz |
| Indicador de estado de las articulaciones | ✓ |
| Selector de modo de control | ✓ |
| Efector final (intercambiable) | PAL Pro Parallel Gripper |
| GPU | NVIDIA Jetson PC |
|---|---|
| Sensores de fuerza/par | Sensor F/T de 6 ejes en la muñeca |
| Flightcase para facilitar el transporte | ✓ |
| Efectores finales | |
| Seed Robotics RH7D Hand | 5 dedos, 7 DoF, sensores táctiles (opcionales) |
| Inspire Robots RH56F1 / RH56E2 | 5 dedos, 6 DoF, sensores táctiles |
| Allegro Hand | 4 dedos, 16 DoF |
| Sensores táctiles Xela para las yemas de los dedos de Allegro Hand | 4× (uno por cada yema) |
| Brida adaptadora para efector final | ✓ |
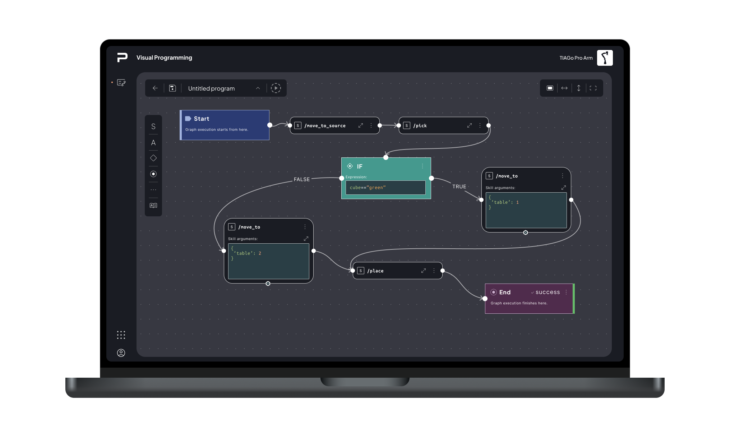
MANIPULACIÓN, MÁS FÁCIL
Acortando la distancia entre la planificación de tareas de alto nivel y el control de motores de bajo nivel
¡Obtén tu plataforma!